BINUS @
Greater Jakarta
Bandung
Malang
BINUS Graduation
More
Graduation
Wisuda 76
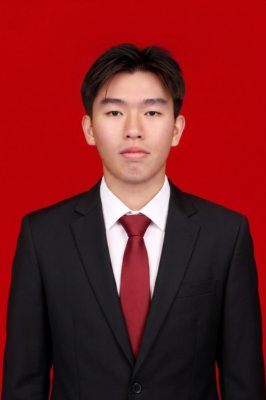
FERDINAND NATHAN
FERDINAND NATHAN
2602052992
Degree
Strata 1
Program/Study Program
Automotive & Robotics Engineering
Faculty/School
BINUS ASO School of Engineering
Campus
BINUS
@ Alam Sutera Campus
THESIS TITLE
REAL-TIME PATH PLANNING AND STEERING CONTROL ON STRAIGHT UNSTRUCTURED ROADS ON MINIATURE VEHICLE WITH MACHINE LEARNING APPROACH